Modellfolgeregelung

Grafik erkunden: Cursor bewegen, antippen oder Pfeiltasten nutzen. Oder links einen Begriff wählen.

Regelungstechnik

Forschung

Wie folgt ein technisches System präzise einer Solltrajektorie, obwohl Störungen und Unsicherheiten wirken?

Mich beschäftigt die Modellfolgeregelung: Zwei zusammenwirkende Regelkreise sorgen dafür, dass dynamische Systeme einer gewünschten Trajektorie zuverlässig folgen.

  • Die Idee:

Forschung in der Anwendung erlebenPortalkran · Servomotor · PKW-Geschwindigkeitsregelung

Das Prinzip

Die MFC-Architektur

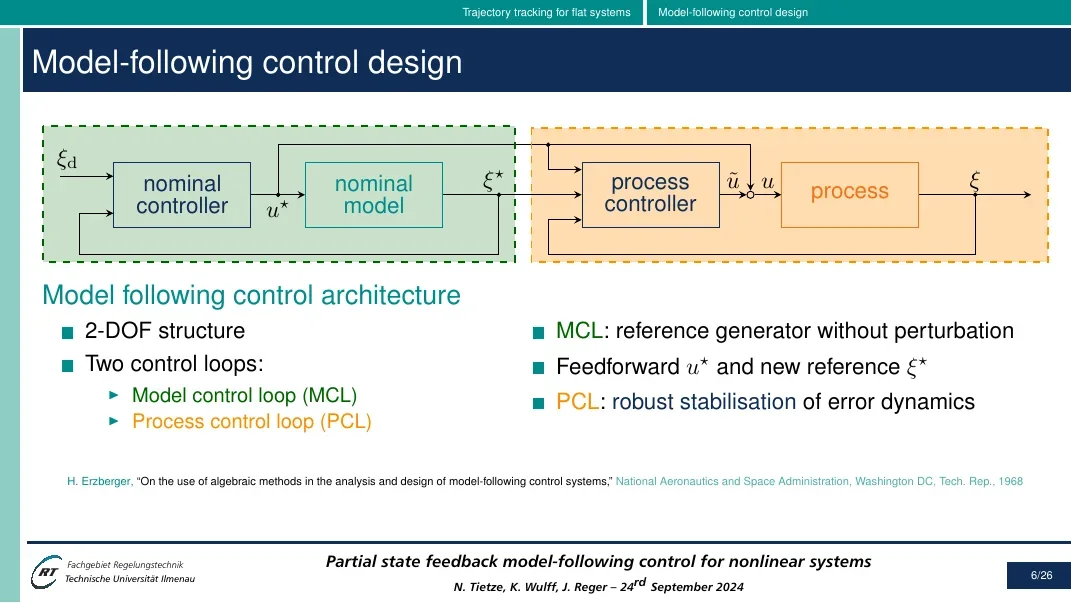
Zwei Regelkreise, die zusammenarbeiten: Während der Modellregelkreis einen gewünschten Verlauf erzeugt, sorgt der Prozessregelkreis dafür, dass das reale System diesem Verlauf auch bei Störungen und Unsicherheiten folgt.

MCL·ModellregelkreisPCL·ProzessregelkreisModellreglerProzessmodellProzessreglerProzess

Signale

Bausteine

Signal oder Baustein auswählen oder im Diagramm überfahren. Die Erklärung erscheint im Erklärfeld; das Diagramm bleibt vollständig sichtbar.

Modellfolgeregelung (MFC)

Die Modellfolgeregelung (MFC) besteht aus zwei zusammenwirkenden Regelkreisen: Der Modellregelkreis (MCL) simuliert ein nominelles Prozessmodell, der Prozessregelkreis (PCL) lässt den realen Prozess diesem Verlauf folgen und kompensiert Störungen und Unsicherheiten.

Beide Architekturen im selben Maßstab: Was die Modellfolgeregelung zusätzlich mitbringt, lässt sich hervorheben.

Klassische einschleifige Regelung
ReglerProzess

Ein einziger Regelkreis: der Regler vergleicht den Zustand des Prozesses direkt mit der Führungsgröße und gibt die Stellgröße an den Prozess.

Vom Single Loop zur MFC

  1. Der Regler bleibt erhalten und wird zum Prozessregler.
  2. Ein Modellregelkreis erzeugt die Referenz x* und die Vorsteuerung u*.
  3. Der Prozessregler gleicht nur noch die Abweichung x̃ aus.
Modellfolgeregelung (MFC)
MCLModellreglerProzessmodellProzessreglerProzess

Zusätzlich zum Prozessregelkreis gibt es den Modellregelkreis. Er erzeugt Referenzzustand x* und Vorsteuerung u*; der Prozessregler gleicht nur die Abweichung x̃ aus. So entsteht der zusätzliche Freiheitsgrad der Zwei-Freiheitsgrade-Struktur.

Neu bei der MFC

Neue Bestandteile auswählen oder im Diagramm überfahren.

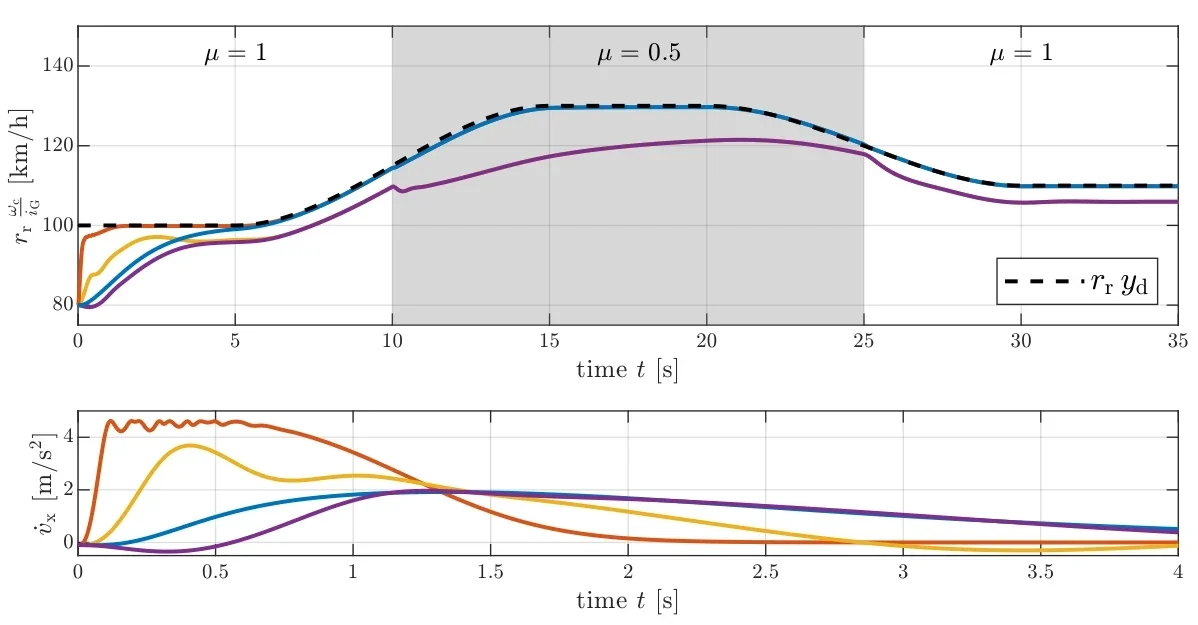
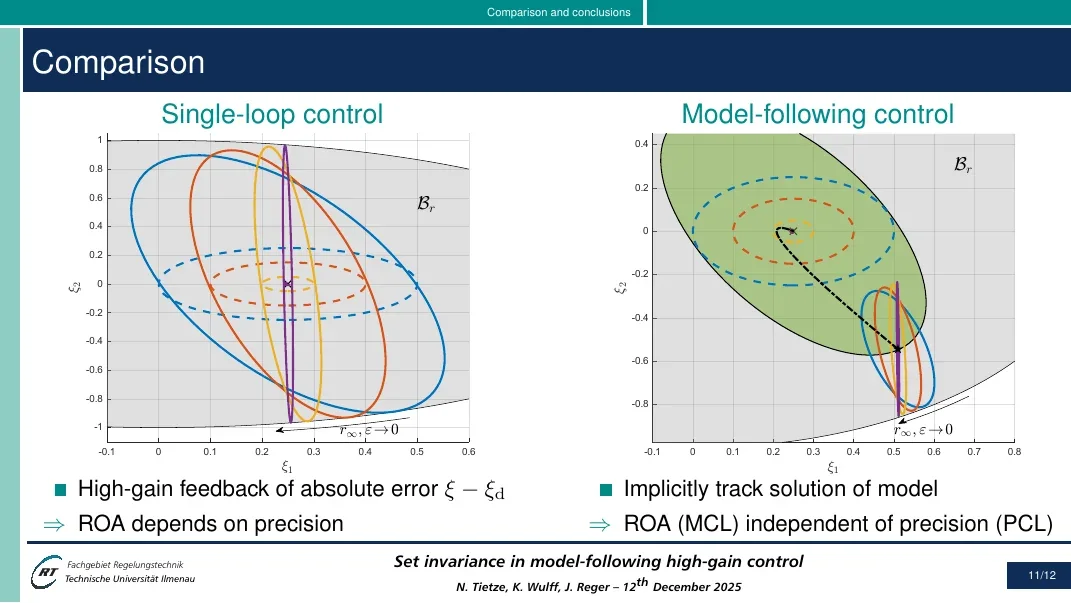
Die Dissertation vergleicht die Analyse der Modellfolgeregelung mit der einschleifigen Regelung (in der MFC als Sonderfall „Single Loop“ enthalten). Unter anderem ergibt sich ein größeres Einzugsgebiet, also eine größere Menge von Anfangswerten, für die Folgeregelung erzielt wird. Außerdem kann der zusätzliche Freiheitsgrad der MFC genutzt werden, um bei High-Gain-Rückführung den typischerweise großen Stellaufwand, das sogenannte Peaking, zu reduzieren.

Bausteine und Regelkreise lassen sich anwählen. Die Darstellung ist schematisch und zeigt nur die Signalwege, kein reales Zeitverhalten. Schematische Illustration, kein reales Systemverhalten.

Einordnung

Im ersten Regelkreis, dem Modellregelkreis (MCL), wird ein nominelles Prozessmodell mit geeigneter Regelung simuliert. Das Ergebnis der Simulation dient als Referenz für den zweiten Regelkreis, den Prozessregelkreis (PCL), der Störungen und Unsicherheiten des realen Prozesses kompensiert.

Deckblatt der Dissertation

Dissertation

Model-Following Control for Trajectory Tracking: Set Invariance in Two-Degree-of-Freedom Tracking Control

TU Ilmenau · Dr.-Ing. · 2026

Die Dissertation ist die zusammenführende wissenschaftliche Arbeit hinter dieser Seite.

Ausgangspunkt

Die Modellfolgeregelung ist eine bewährte Zwei-Freiheitsgrade-Struktur zur robusten Regelung. Obwohl ihre Vorzüge an vielen praktischen Anwendungen gezeigt wurden, fehlt es in der Literatur an formalen Stabilitätsanalysen, insbesondere zur Trajektorienfolge bei nichtlinearen Systemen.

Zur MFC-Architektur

Vorgehen

Die Arbeit untersucht die MFC zur Trajektorienfolge für nichtlineare Systeme in Byrnes-Isidori-Normalform mit eingangs-zustandsstabiler interner Dynamik und im Eingangskanal wirkenden Störungen. Der geschlossene Kreis wird mit einer an das Folgeregelungsproblem angepassten Lyapunov-Analyse untersucht, die Referenztrajektorie und das transiente Abklingen des Folgefehlers einbezieht.

Zur Dissertationskarte

Methoden

Die Analyse wird an drei Entwürfen des Prozessregelkreises gezeigt: Lyapunov-Redesign, Sliding-Mode-Regelung und High-Gain-Zustandsrückführung. Verglichen wird mit der klassischen einschleifigen Regelung.

Validierung

Die Beiträge werden zunächst an akademischen Beispielen illustriert und anschließend an zwei Fallstudien validiert: der Geschwindigkeitsregelung eines PKWs und der Positionsregelung eines Portalkrans.

Zu den Fallstudien

Dissertation aus der Bibliothek herunterladen(externer Link, öffnet in neuem Tab)

Struktur der Arbeit

Die Dissertation auf einer Karte

Die Gliederung der Arbeit als erkundbare Karte, nach Abbildung 1.3 „Structure of the manuscript“. Kapitelbezeichnungen sind die Originalbezeichnungen.

Part I: PreliminariesPart II: Dynamic Stability AnalysisPart III: Peaking AttenuationPart IV: Conclusion and AppendicesChapter 1: IntroductionChapter 2:Control TheoryChapter 3:Model-Following ControlChapter 4: Problem SetupChapter 5:Lyap. RedesignChapter 6:Sliding ModeChapter 7:High-GainChapter 8:Unknown DerivativesChapter 9: ApplicationsOverhead Crane andCruise ControlChapter 10: ConclusionsAppendix A:Dynamic Sliding ModeAppendix B:Unmatched UncertaintiesAppendix C:PI Cruise Control
  1. Teil IPreliminaries

    Dieser Teil führt in die regelungstechnischen Grundlagen und die Architektur der Modellfolgeregelung ein und stellt die Konzepte vor, auf denen die Analyse aufbaut.

    Führt weiter zu: Part II: Dynamic Stability Analysis · Part III: Peaking Attenuation

    1. Chapter 1Introduction

      Motivation, wissenschaftliche Fragestellung und Aufbau der Dissertation.

      Führt weiter zu: Chapter 2: Control Theory · Chapter 3: Model-Following Control

    2. Chapter 2Control Theory

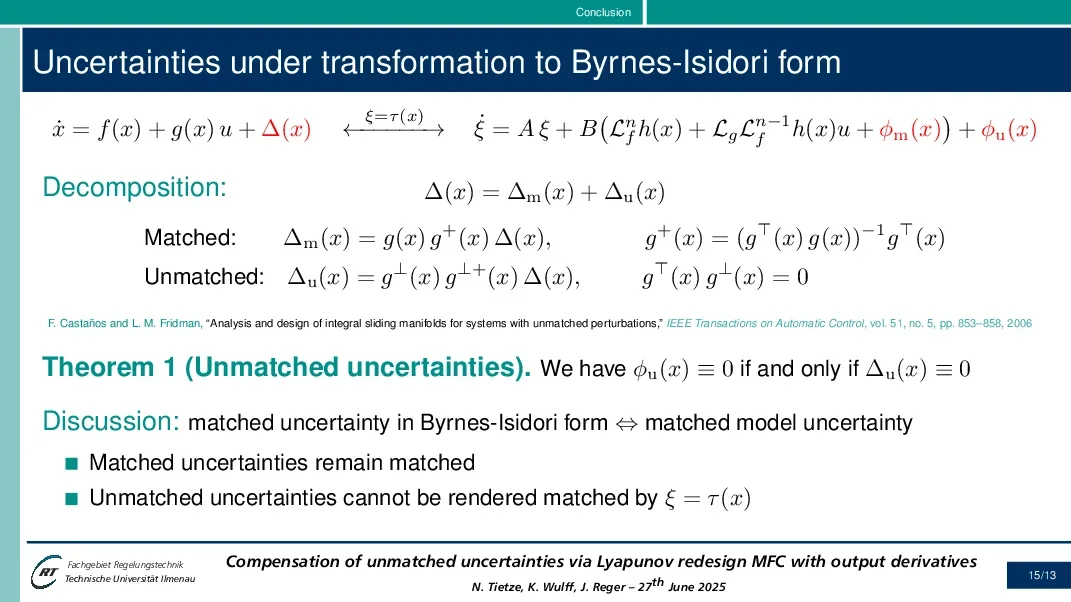
      Grundlagen nichtlinearer Systeme: Lyapunov-Stabilität, Rückführungslinearisierung und die robusten Entwürfe Lyapunov-Redesign, Sliding-Mode und High-Gain. Außerdem: Nicht angepasste Unsicherheiten werden durch die Transformation in Byrnes-Isidori-Normalform nicht zu angepassten.

    3. Chapter 3Model-Following Control

      Einordnung der Modellfolgeregelung: vom linearen Fall mit zusätzlichem Freiheitsgrad zu Ansätzen für nichtlineare Systeme. Ein eigener Beitrag ist eine effiziente Umsetzung auf Basis der Rückführungslinearisierung.

  2. Teil IIDynamic Stability Analysis

    Dieser Teil entwickelt eine dynamische Stabilitätsanalyse der Trajektorienfolge mit MFC. Drei Entwürfe des Prozessregelkreises werden untersucht und ihre Stabilitäts- und Invarianzeigenschaften charakterisiert.

    Führt weiter zu: Part IV: Conclusion and Appendices

    1. Chapter 4Problem Setup

      Das Trajektorienfolgeproblem, die MFC-Struktur und der Modellregelkreis. Daraus entsteht der Rahmen der dynamischen Stabilitätsanalyse, den die folgenden Kapitel anwenden.

      Führt weiter zu: Chapter 5: Lyap. Redesign · Chapter 6: Sliding Mode · Chapter 7: High-Gain

    2. Chapter 5Lyap. Redesign

      Analyse mit einem auf Lyapunov-Redesign basierenden Prozessregler. Im Mittelpunkt stehen die Invarianzeigenschaften des geschlossenen Regelkreises und die Abschätzung des Einzugsgebiets.

    3. Chapter 6Sliding Mode

      Analyse eines auf Sliding-Mode-Regelung basierenden Prozessregelkreises: Stabilität und Invarianz unter Berücksichtigung von Referenzverlauf und transientem Folgefehler.

    4. Chapter 7High-Gain

      Analyse mit High-Gain-Zustandsrückführung. Die Ergebnisse beschreiben Invarianzeigenschaften und Einzugsgebiet und bilden die Grundlage für die Untersuchung des Peaking.

  3. Teil IIIPeaking Attenuation

    Dieser Teil zeigt, wie der zusätzliche Freiheitsgrad der MFC den großen anfänglichen Stellaufwand der High-Gain-Regelung abschwächt, und betrachtet den Ansatz an zwei Fallstudien.

    Führt weiter zu: Part IV: Conclusion and Appendices

    1. Chapter 8Unknown Derivatives

      Quantifizierung der Peaking-Abschwächung auf Grundlage der Invarianzeigenschaften: zunächst mit verfügbaren Ableitungen der Referenz, dann für den praxisnäheren Fall, dass sie im Betrieb erzeugt werden müssen.

      Führt weiter zu: Chapter 9: Applications – Overhead Crane and Cruise Control

    2. Chapter 9Applications – Overhead Crane and Cruise Control

      Anwendung der High-Gain-MFC auf die Geschwindigkeitsregelung eines PKWs und einen dreidimensionalen Portalkran. Der Portalkran zeigt außerdem die Übertragung auf rückführungslinearisierbare Mehrgrößensysteme.

  4. Teil IVConclusion and Appendices

    Abschließende Einordnung der Ergebnisse, Ausblick auf weiterführende Fragen und ergänzende Untersuchungen in den Anhängen.

    1. Chapter 10Conclusions

      Zusammenfassung und Einordnung der Ergebnisse sowie ein Ausblick auf weitere Arbeiten.

    2. Appendix ADynamic Sliding Mode

      Erweiterung des klassischen Sliding-Mode-Entwurfs zur dynamischen Sliding-Mode-Regelung.

    3. Appendix BUnmatched Uncertainties

      Ein ergänzender MFC-Entwurf für Systeme mit nicht angepassten Störungen beziehungsweise Unsicherheiten.

    4. Appendix CPI Cruise Control

      Ergänzender Entwurf einer PI-basierten Modellfolgeregelung für die PKW-Geschwindigkeitsregelung.

Die Karte folgt der Gliederung der Dissertation. Die drei Forschungsbeiträge weiter unten sind eine zusätzliche inhaltliche Betrachtungsebene und nicht mit den Teilen II und III gleichzusetzen.

Forschungsbeiträge

Drei verbundene Schwerpunkte

Entwurf (A) und Analyse (B) stehen gleichwertig nebeneinander, die Peaking-Abschwächung (C) bezieht sich auf beide. Viele Veröffentlichungen betreffen mehrere Schwerpunkte zugleich.

A · Synthese

Robuster Reglerentwurf

Wie lässt sich der Prozessregelkreis so entwerfen, dass Störungen und Unsicherheiten ausgeglichen werden? Untersucht werden drei klassische Entwurfsprinzipien innerhalb der MFC-Architektur.

−Robuster ReglerLyapunov RedesignSliding ModeHigh-GainFeedback-Lin.Prozessξdξ

Vereinfachte Darstellung; die Varianten unterscheiden sich im robusten Reglerteil.

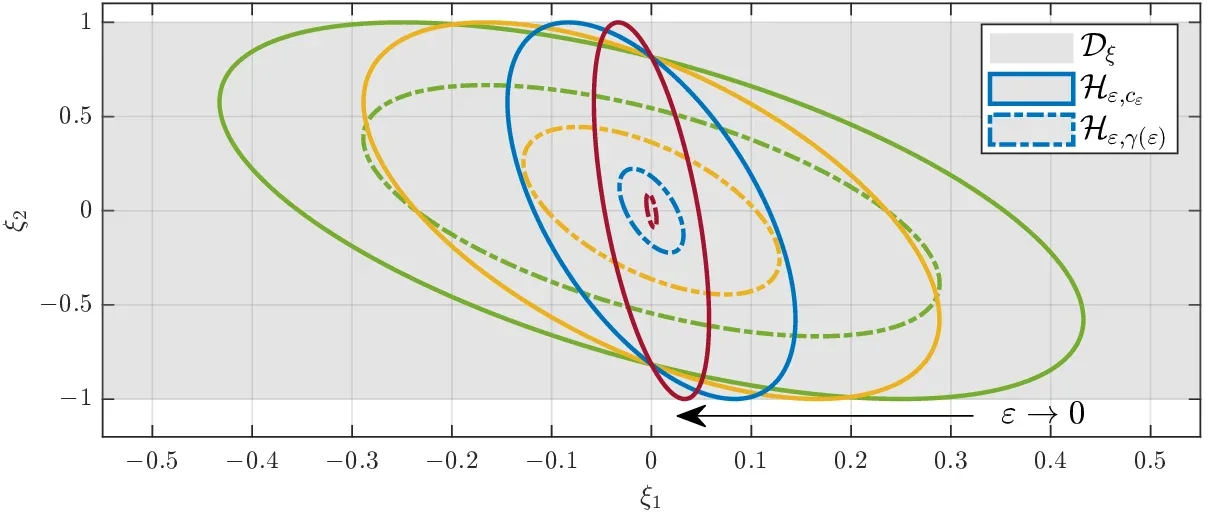
Geometrische Analyse · Lyapunov Redesign

Mengen des Lyapunov-Redesigns für μ → 0

Vertiefung

Lyapunov-Redesign, Sliding-Mode-Regelung und High-Gain-Zustandsrückführung werden jeweils als Prozessregler analysiert (Kapitel 5 bis 7). Es wird nicht behauptet, dass die Methoden erstmals entwickelt wurden; der Beitrag liegt in ihrer Untersuchung in der MFC-Architektur.
B · Analyse

Dynamische Stabilitätsanalyse

Eine Lyapunov-basierte Analyse des geschlossenen Kreises, die die Referenztrajektorie und das transiente Abklingen des Folgefehlers einbezieht.

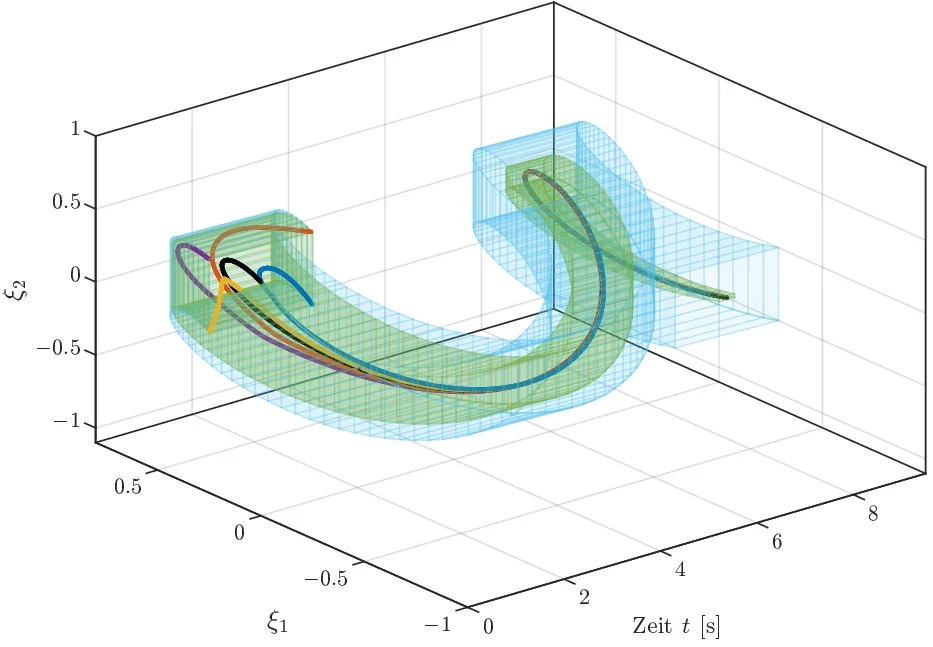
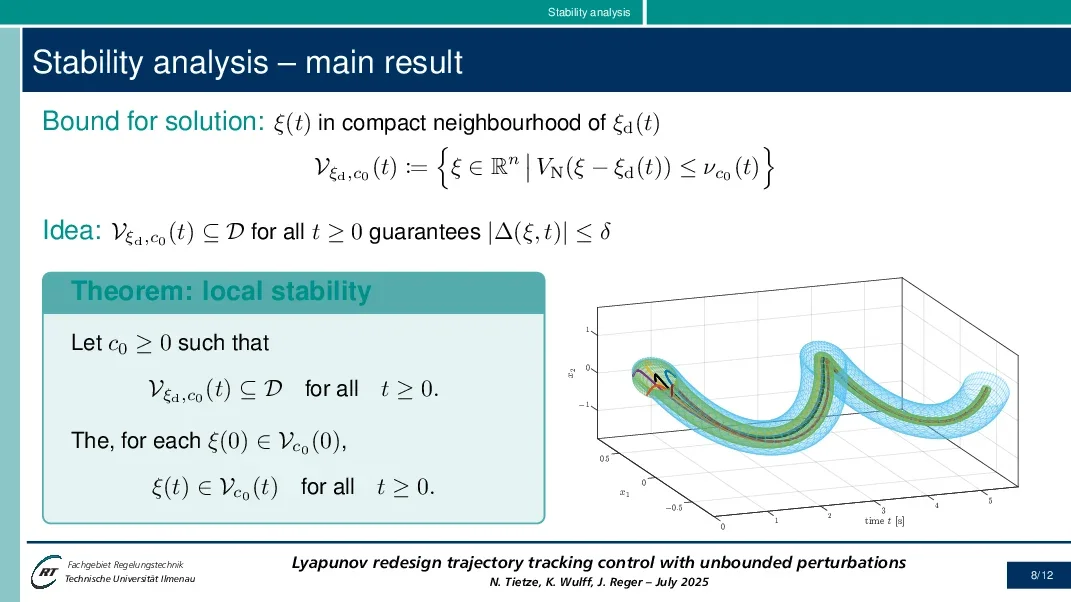
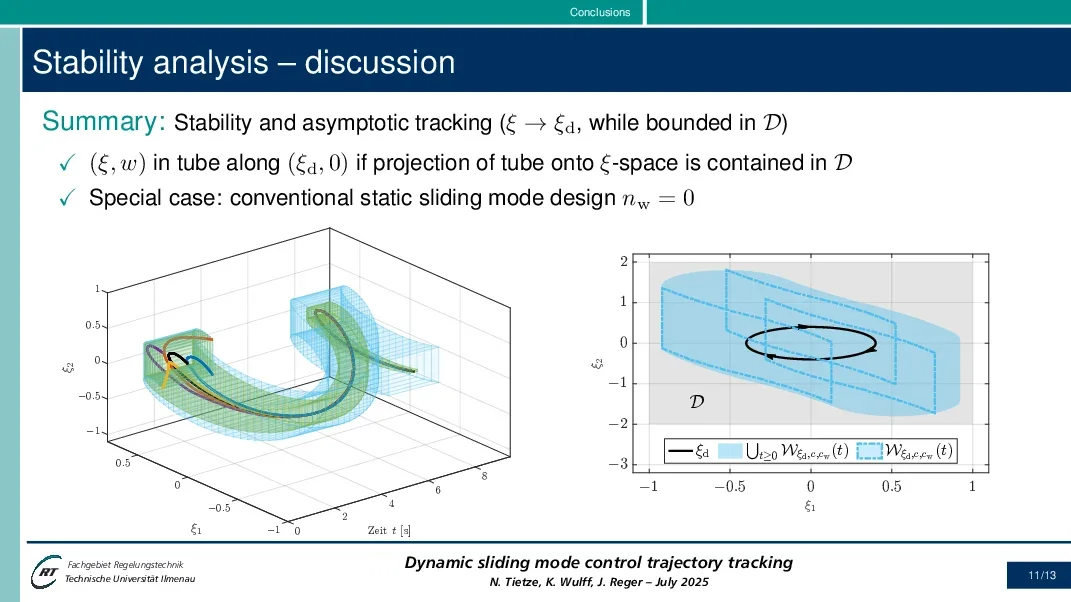
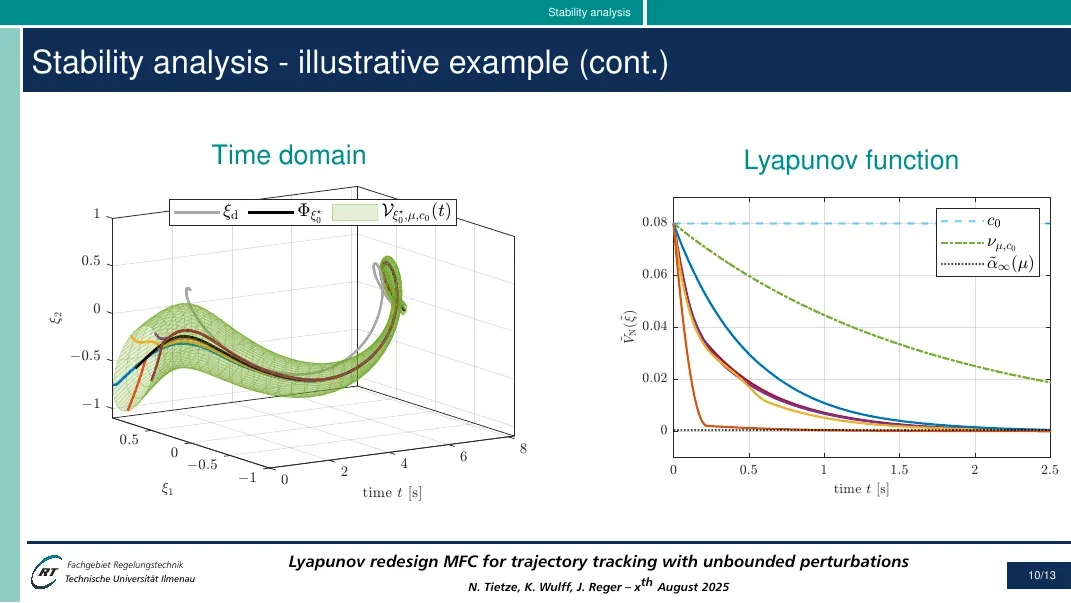
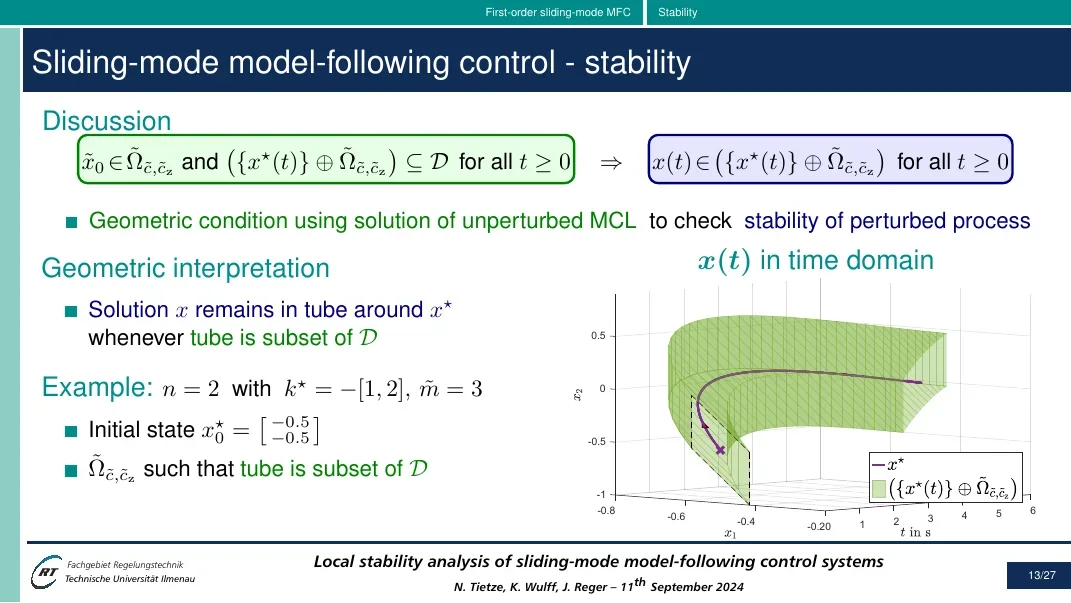
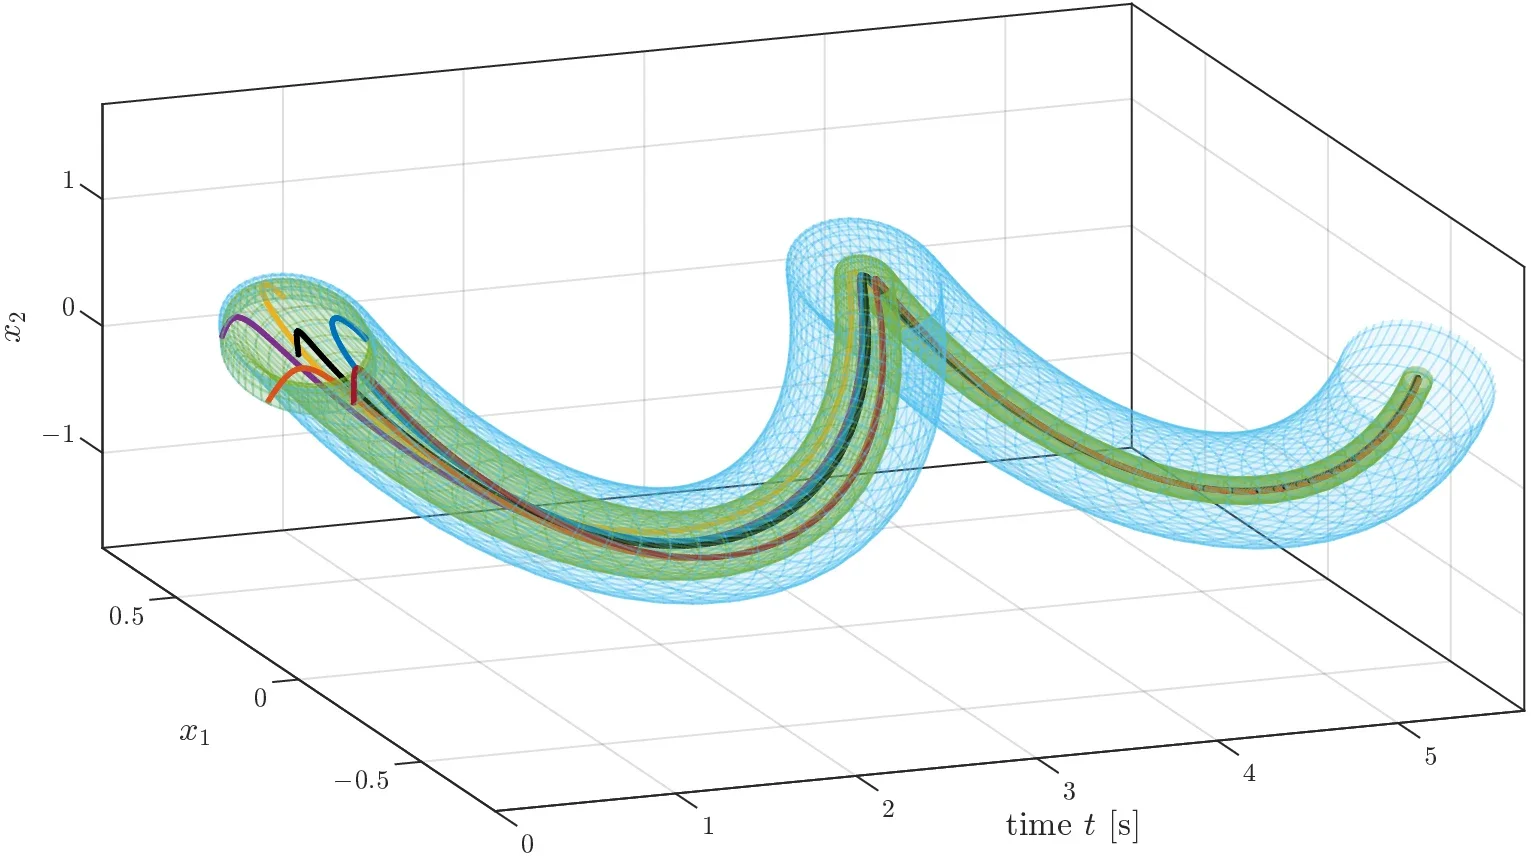
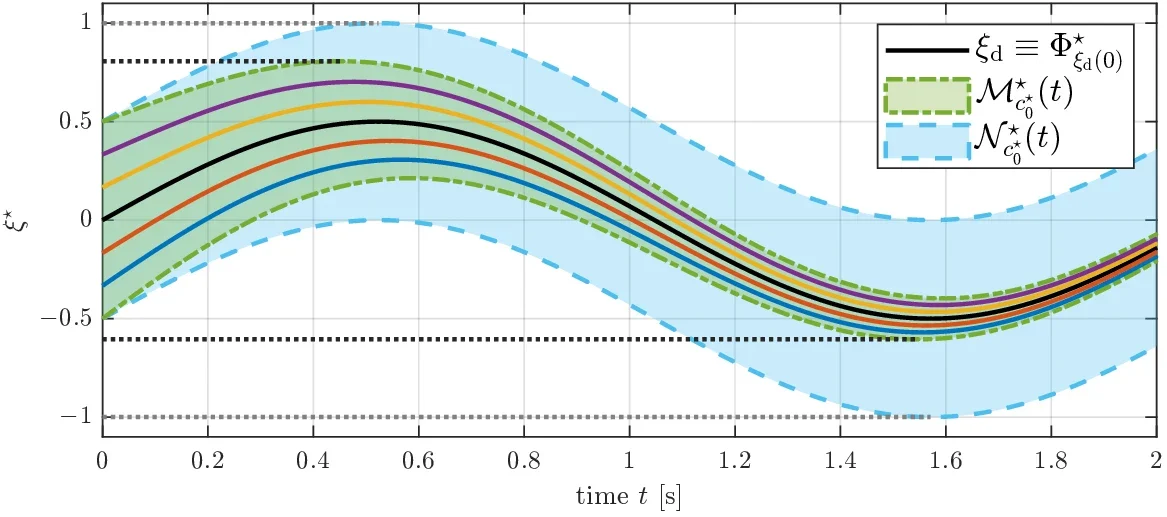
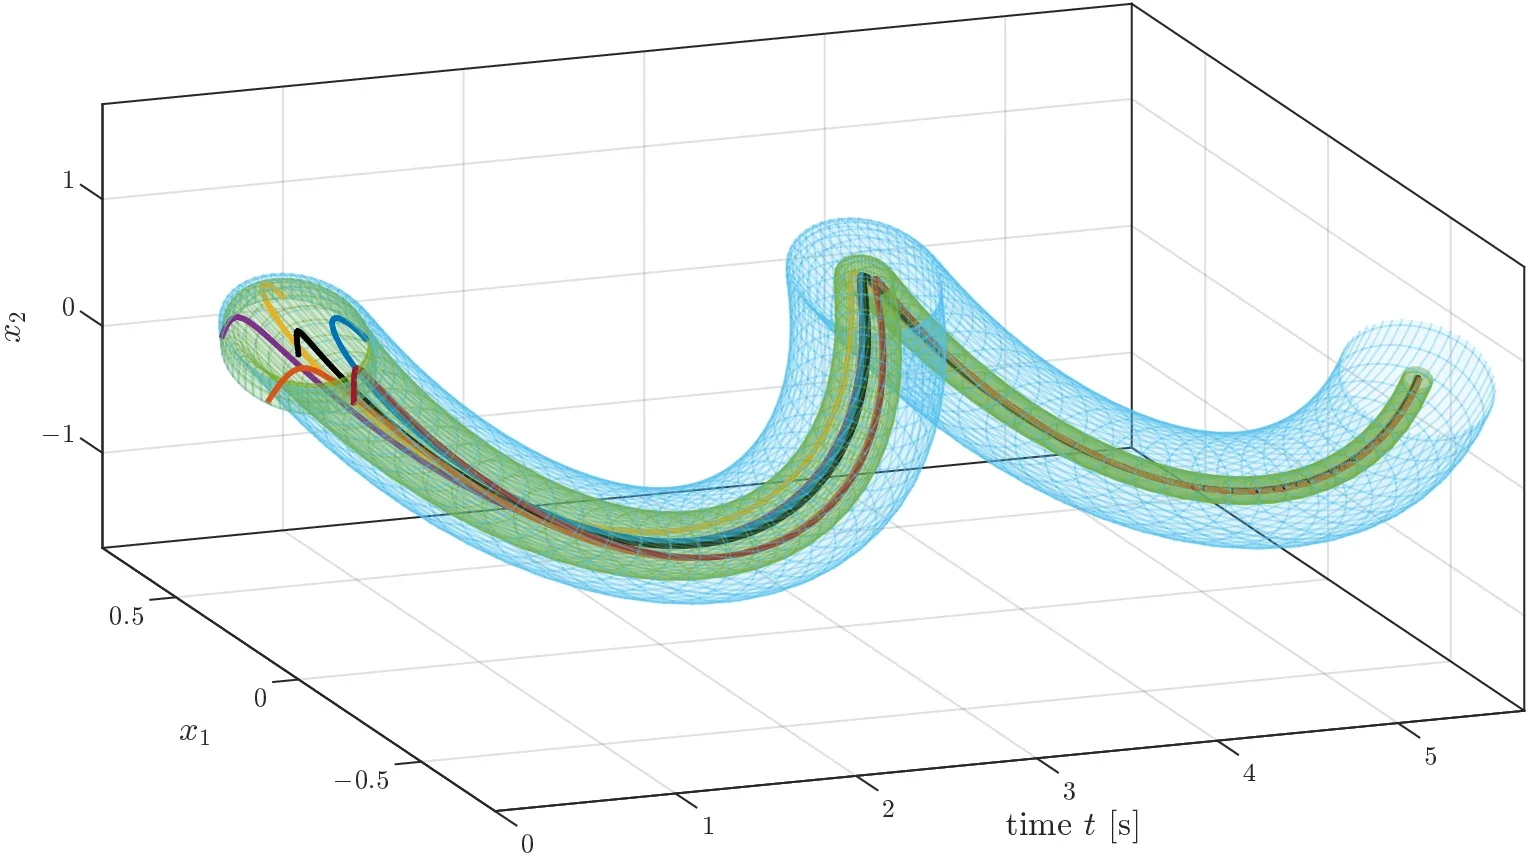
Zeitverlauf einer Zustandsgröße: schwarze Referenz, farbige Verläufe im grün hinterlegten Bereich und ein größerer blau hinterlegter Bereich darum, jeweils zeitabhängig.Dynamische StabilitätsanalyseDreidimensionale Darstellung der Zustandskomponenten über der Zeit: Eine blau und grün gezeichnete Röhre um die Referenz mit mehreren farbigen Trajektorien beim Sliding-Mode-Ansatz.

Die Invarianzidee wird zunächst in einer einfachen eindimensionalen Darstellung greifbar: Um die schwarze Referenz ξd verlaufen zeitabhängige Mengen (grün und blau), und die farbigen Verläufe liegen im grünen Bereich.

Die drei Reglerentwürfe im Detail

Lyapunov Redesign

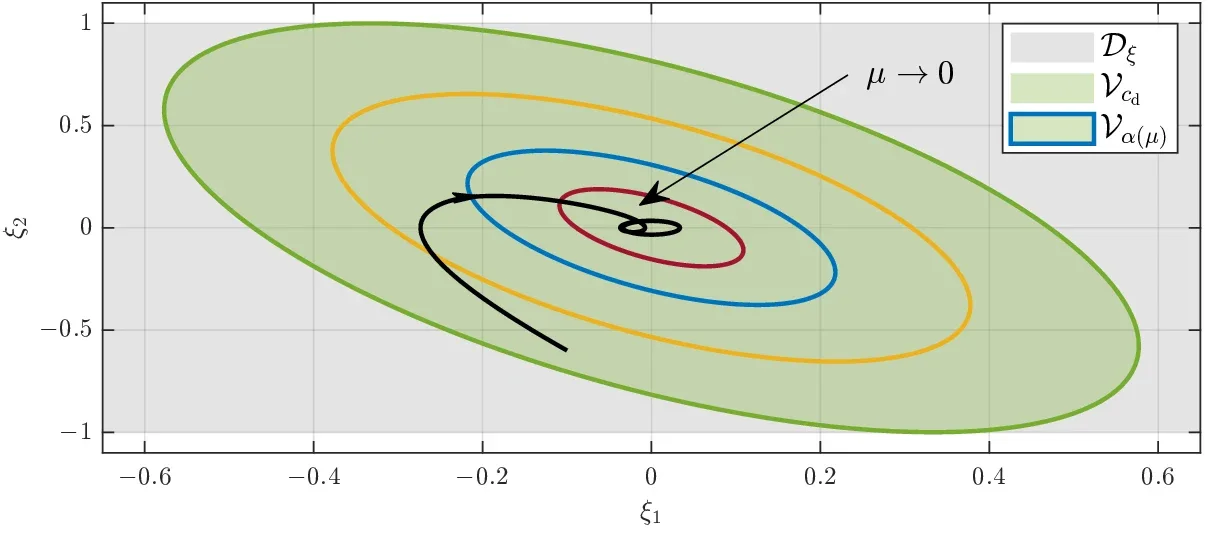
Mengen des Lyapunov-Redesigns für μ → 0

Zustandsraum mit grau hinterlegtem zulässigen Bereich, ineinanderliegenden Ellipsen für kleiner werdendes μ und einer beispielhaften Trajektorie, die zum Ursprung läuft.

Zustandsraum (ξ₁, ξ₂): Innerhalb des grau hinterlegten zulässigen Bereichs liegen die farbigen Mengen des Lyapunov-Redesigns. Mit kleiner werdendem Parameter μ (μ → 0) ziehen sie sich zusammen; die schwarze Kurve zeigt eine beispielhafte Trajektorie.

  • Grundidee: Der robuste Regleranteil wird über eine Lyapunov-Funktion des nominellen Systems entworfen und wirkt Störungen und Unsicherheiten entgegen.
  • Geometrisch gezeigt: Gezeigt sind der zulässige Bereich, Niveaumengen, die sich mit μ → 0 zusammenziehen, und eine Beispieltrajektorie.
  • Rolle in der MFC-Analyse: Die Mengen begrenzen, wie weit die Lösung von der Referenz abweichen kann; der Parameter μ steuert ihre Größe.

Originalabbildungen aus der Dissertation.

Im Zusammenspiel

C greift Entwurf (A) und Analyse (B) auf und zeigt, wie sich der anfängliche Stellaufwand bei hoher Verstärkung abschwächen lässt.

Einschleifige High-Gain-Regelung
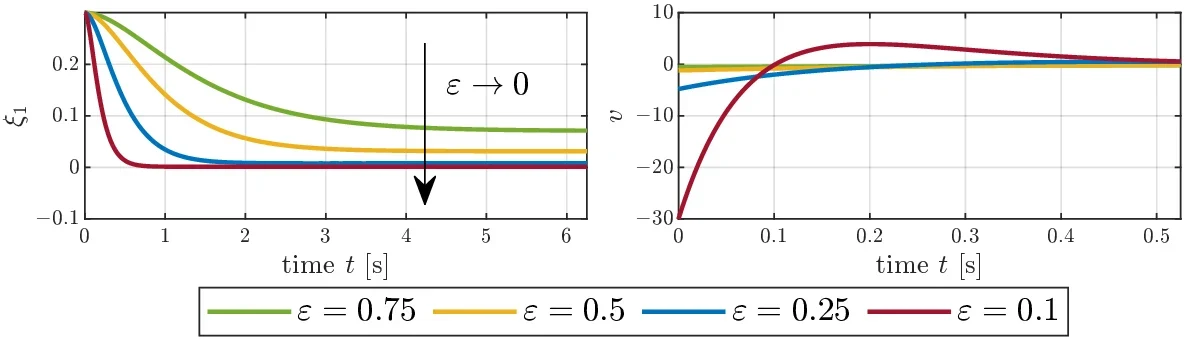
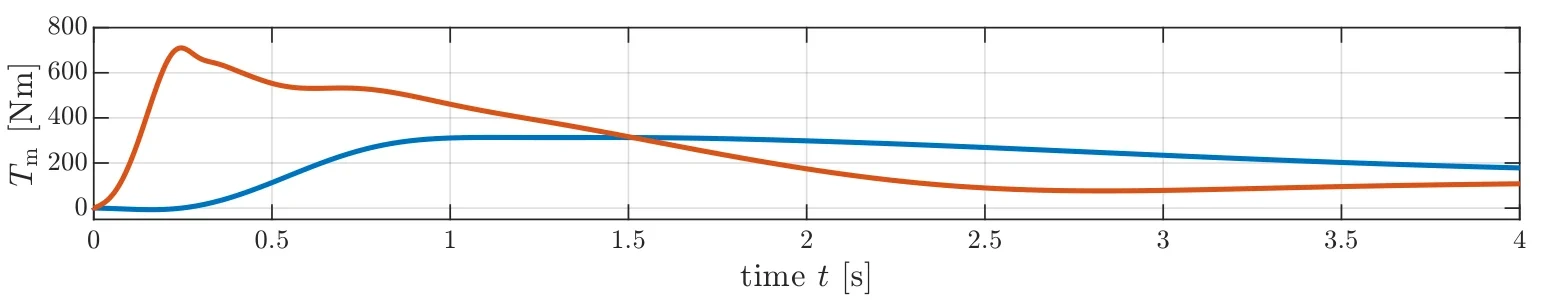
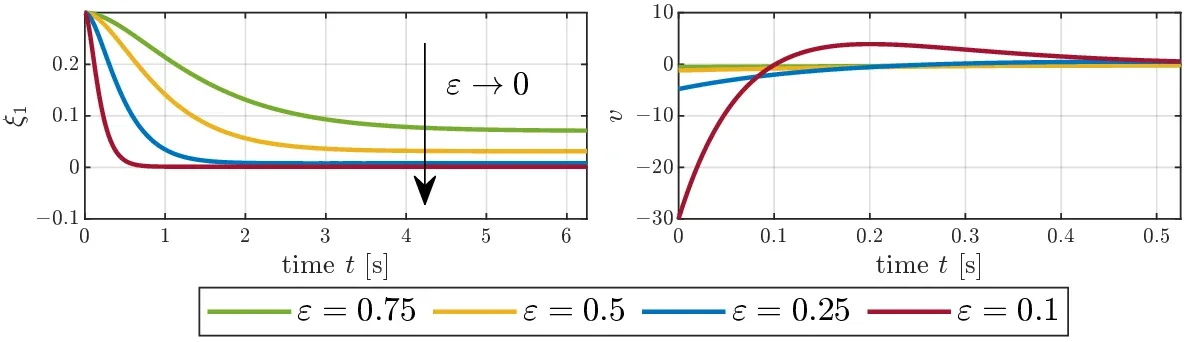
Verlauf von ξ₁ und der Stellgröße v bei einschleifiger High-Gain-Regelung für ε = 0,75 bis 0,1; der anfängliche Stellaufwand wächst bei kleiner werdendem ε stark an.
Modellfolgeregelung (MFC)
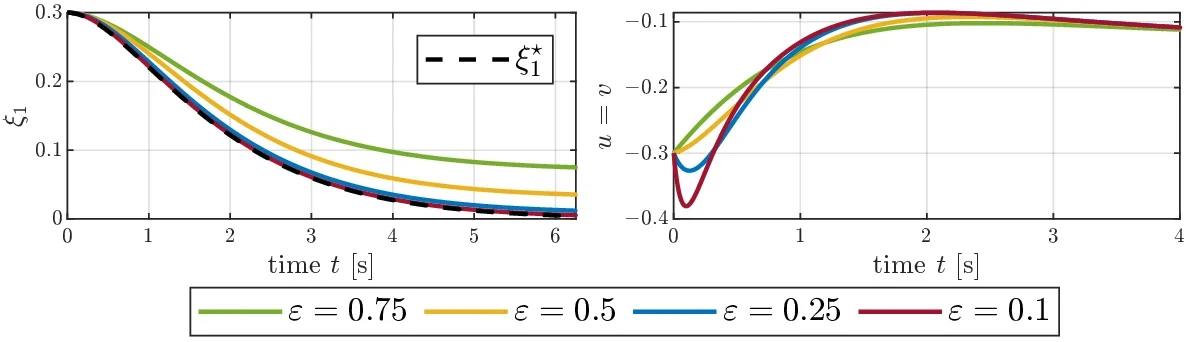
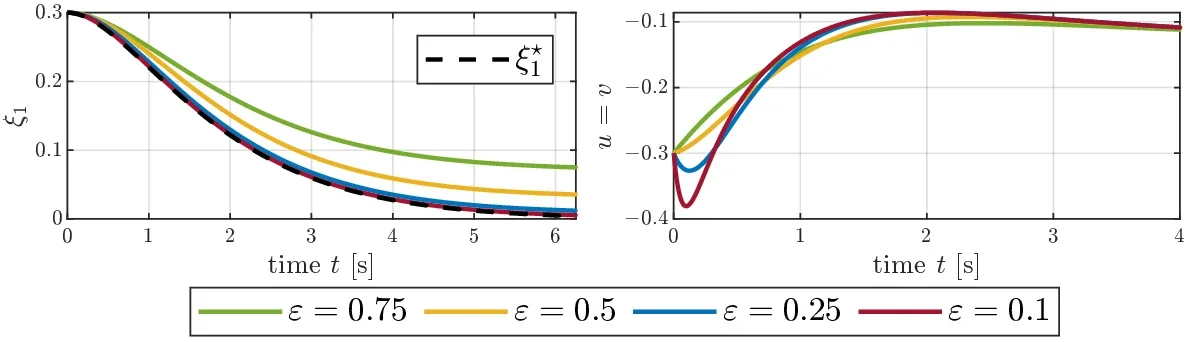
Verlauf von ξ₁ und der Stellgröße u = v bei Modellfolgeregelung für ε = 0,75 bis 0,1; der anfängliche Stellaufwand bleibt deutlich kleiner.

Abschwächung des Stellaufwands

Peaking Attenuation

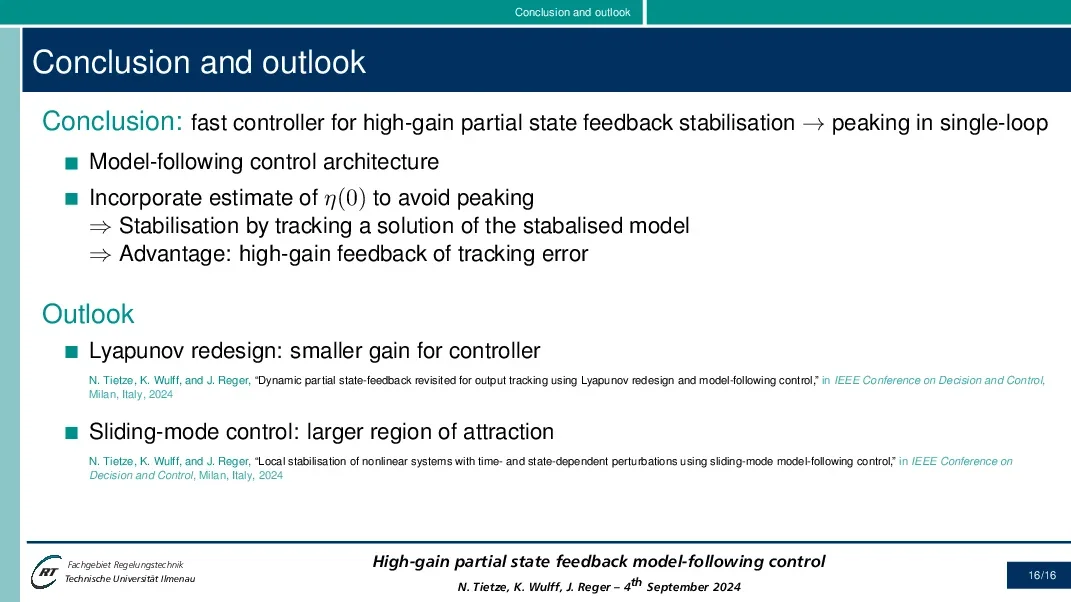
Hohe Verstärkungen führen typischerweise zu einem großen Stellaufwand, dem Peaking. Die MFC kann diesen Stellaufwand abschwächen.

Peaking bezeichnet den großen anfänglichen Stellaufwand bei High-Gain-Regelung: Je kleiner ε, desto höher die Verstärkung und desto größer der Anfangsausschlag der Stellgröße. Die Gegenüberstellung zeigt diesen Unterschied; die MFC-Struktur schwächt den Effekt ab. Die Skalen der Stellgröße unterscheiden sich in beiden Diagrammen.

Vertiefung

Der zusätzliche Freiheitsgrad der MFC lässt sich nutzen, um bei High-Gain-Rückführung den Stellaufwand zu reduzieren. Kapitel 7 schließt mit der Motivation, Kapitel 8 behandelt die Folgeregelung bei unbekannten Ableitungen der Referenz und den Stellaufwand im geschlossenen Kreis.

Die Anordnung zeigt inhaltliche Nähe, keine zwingende Ableitung oder zeitliche Reihenfolge.

Anwendungen

Drei Fallstudien

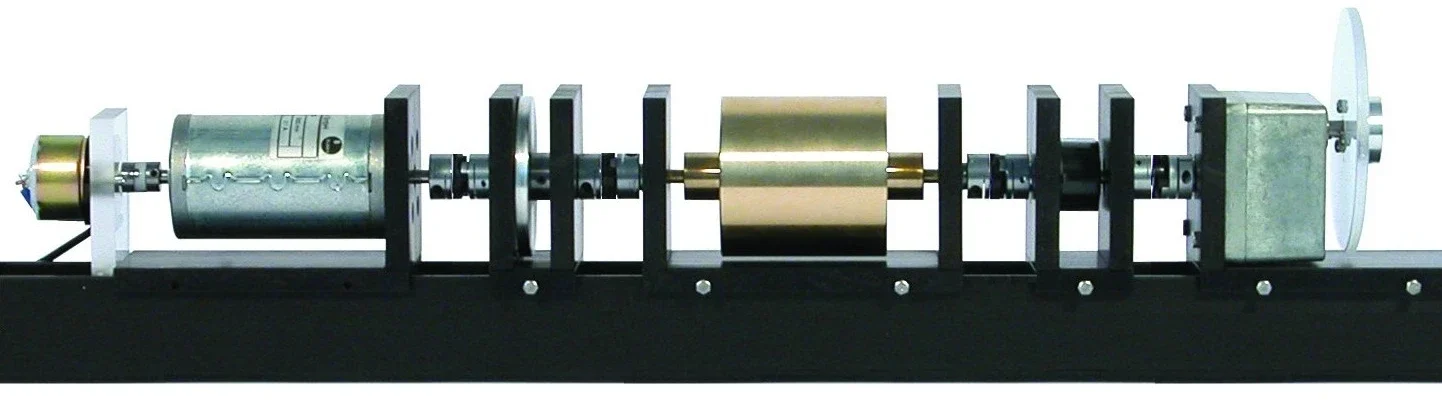
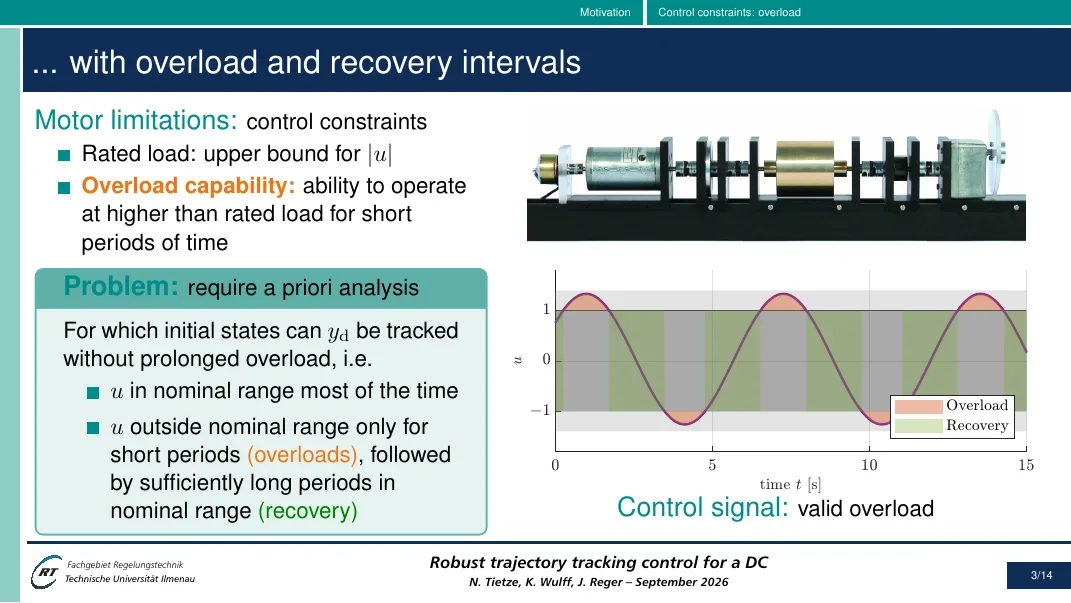
Die Beiträge werden an drei Anwendungen illustriert und validiert: einem dreidimensionalen Portalkran, einem Servomotor-Prüfstand und einer PKW-Geschwindigkeitsregelung. Fotos, Schemata und Ergebnisse stammen aus den begleitenden Forschungsarbeiten und lassen sich interaktiv erkunden.

Simulationen und Experimente

Dreidimensionaler Portalkran

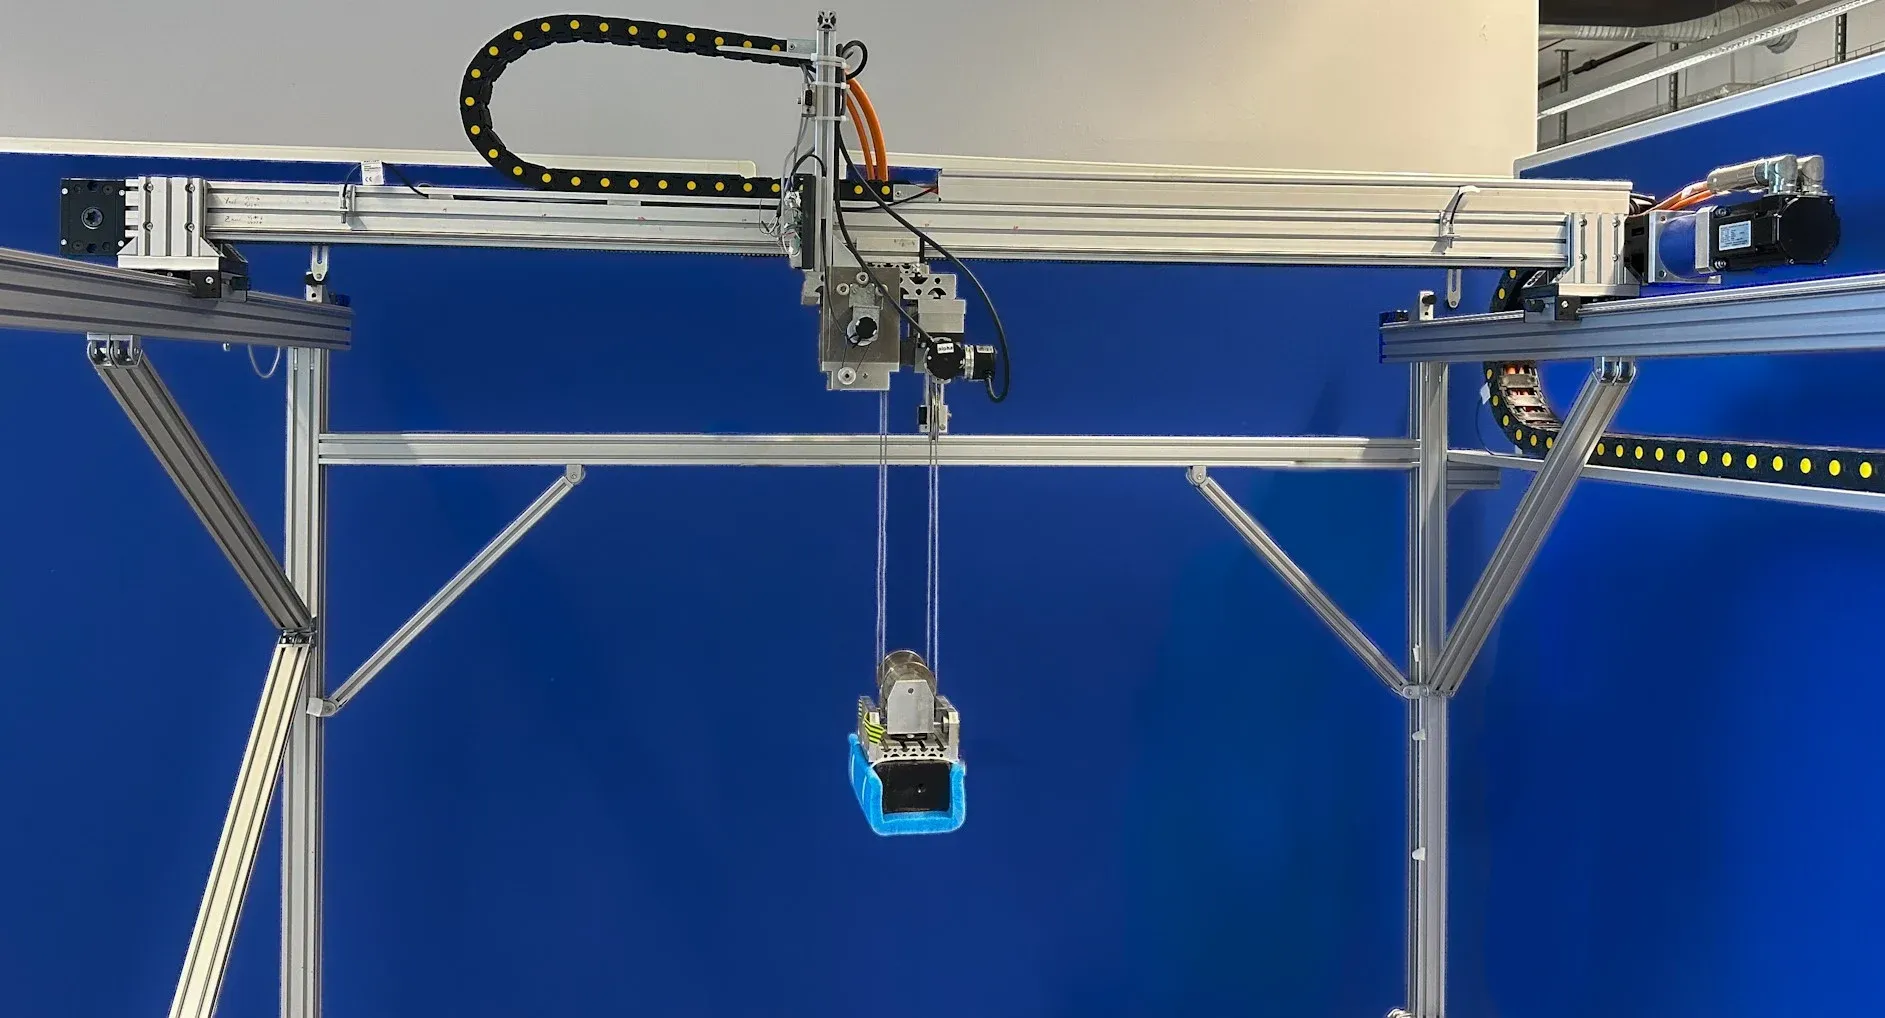
Positionsregelung eines Portalkrans. Das Mehrgrößenmodell wird durch dynamische Erweiterung entkoppelt, der Reglerentwurf erfolgt kanalweise. Die Dissertation führt Simulationen und Experimente auf (Abschnitt 9.2).

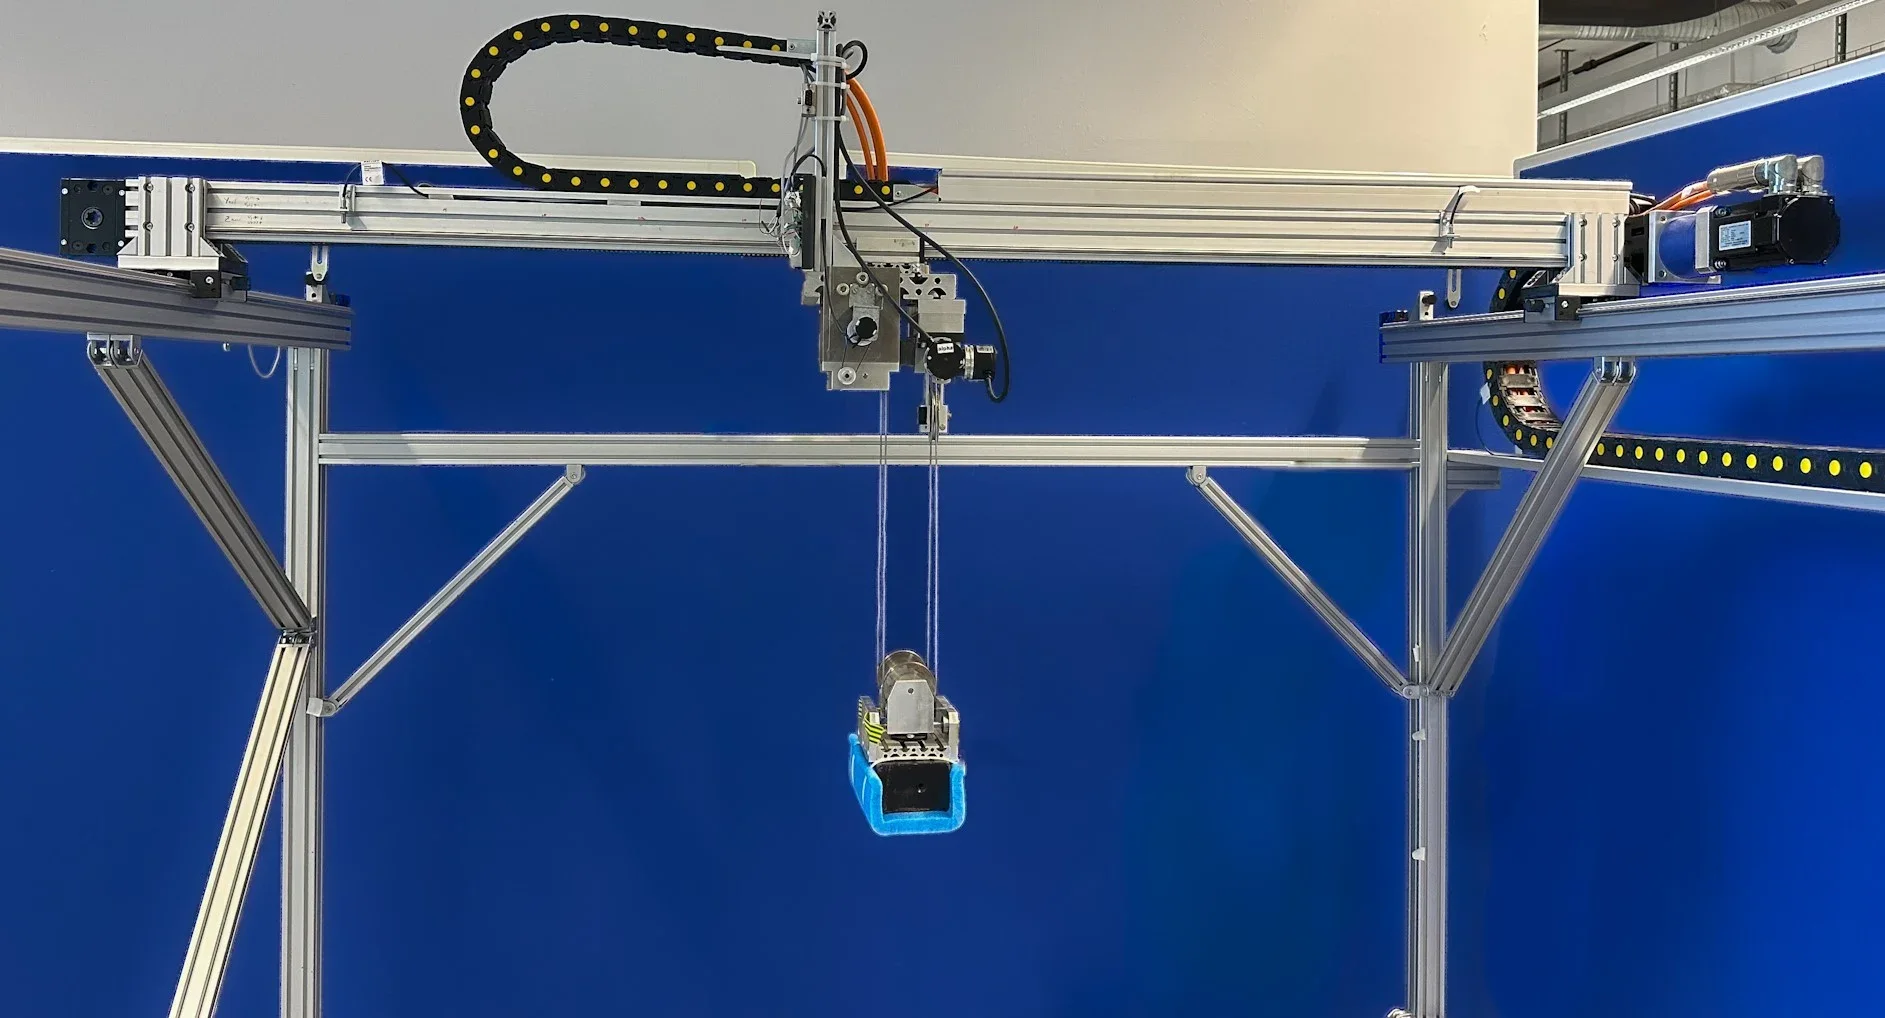
Foto des Portalkrans: Brücke mit Laufkatze auf zwei Fahrschienen, an Seilen hängt die Last.yzxBrückeLaufkatzeLastFahrschienenRaumachsen
Geschwindigkeitsgeregelter Portalkran−∫VorsteuerungPIDProzess(u₁, u₂, u₃)(ẋt, ẏt, l̇)x
  1. Simulation und Experiment

    Der Portalkran wird in Simulationen und in Experimenten betrachtet.

  2. Rolle in der Dissertation

    Die Fallstudie wendet die untersuchte High-Gain-MFC an und veranschaulicht die Übertragung auf rückführungslinearisierbare Mehrgrößensysteme (Kapitel 9).

  3. Nachlesen

    Abschnitt 9.2 der Dissertation, „Three-Dimensional Overhead Crane“.

Bestandteile

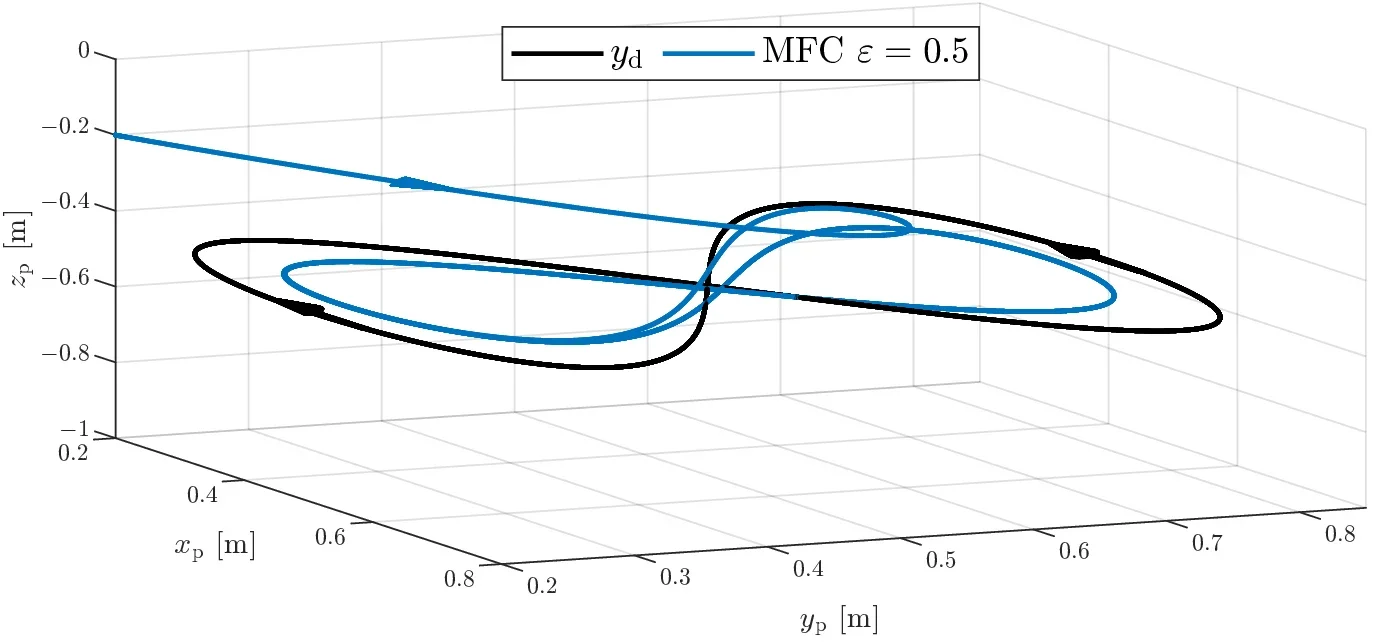
Beispielbahn der Last (Originalabbildung)
Dreidimensionaler Plot der Bahn der Last mit Führungsgröße und Verlauf der Modellfolgeregelung.
Originalabbildung aus der Dissertation: Bahn der Last (x_p, y_p, z_p) mit der Führungsgröße y_d und dem Verlauf der Modellfolgeregelung mit ε = 0,5.

Portalkran der Regelungstechnik-Gruppe (Foto aus der Dissertation).

Schemaskizze des Portalkrans (nachgezeichnet nach der Originalabbildung der Dissertation).

Unterlagerte Geschwindigkeitsregelung des Portalkrans (nachgezeichnet nach der Dissertation).

Teile der Abbildung oder die Schaltflächen darunter wählen: Hover und Fokus zeigen eine Vorschau, Klick oder Tippen hält die Auswahl, Escape hebt sie auf.

Publikationen

Ausgewählte Veröffentlichungen

Einige Veröffentlichungen im Überblick; alle Beiträge stehen in der vollständigen Bibliografie am Ende der Seite.

Weitere Veröffentlichungen

Forschungsfrage

Die Arbeit im Detail

Einordnung

Themen
Beitragsbereiche in der Dissertation

Zur offiziellen Quelle (externer Link, öffnet in neuem Tab)

Forschung im Austausch

Konferenzen

Die Orte meiner Konferenz- und Workshopbeiträge auf der Weltkugel; mehrere Beiträge am selben Ort sind zusammengefasst.

Journalartikel und die Dissertation haben keinen Konferenzort und erscheinen nicht auf der Kugel.

Vollständige Bibliografie

Chronologisch, mit allen elf Veröffentlichungen und der Dissertation. Links führen zur offiziellen Verlagsseite.

  1. Tietze, N., Model-Following Control for Trajectory Tracking: Set Invariance in Two-Degree-of-Freedom Tracking Control. Technische Universität Ilmenau (Dissertation, Dr.-Ing.), 2026.doi:10.22032/dbt.70488(externer Link, öffnet in neuem Tab)
  2. Tietze, N.; Wulff, K.; Reger, J., Stability of Lyapunov redesign trajectory tracking control with unbounded perturbations – A tube-based stability analysis. International Workshop on Variable Structure Systems, Exeter, United Kingdom, S. 26–31, 2026.doi:10.1109/VSS69650.2026.11655783(externer Link, öffnet in neuem Tab)
  3. Tietze, N.; Wulff, K.; Reger, J., Tube-based stability analysis of Lyapunov redesign model-following control for trajectory tracking with unbounded perturbations. IFAC World Congress, Busan, South Korea, 2026.Verlagsveröffentlichung steht noch aus
  4. Tietze, N.; Wulff, K.; Reger, J., High-gain MFC for trajectory tracking. at – Automatisierungstechnik, 73 (8), S. 604–621, 2025.doi:10.1515/auto-2025-0047(externer Link, öffnet in neuem Tab)
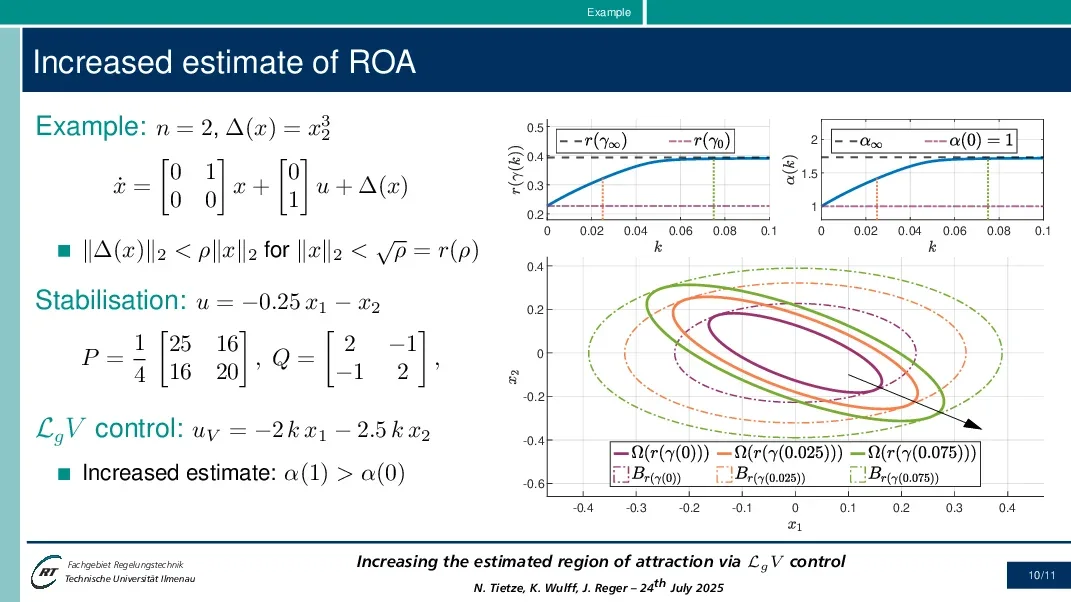
  5. Tietze, N.; Kaufmann, T.; Wulff, K.; Reger, J., Increasing the estimated region of attraction for nonlinear systems stabilised at the linear approximation by applying LgV control. IFAC Symposium on Nonlinear Control Systems, Reykjavík, Iceland, 2025.doi:10.1016/j.ifacol.2025.11.096(externer Link, öffnet in neuem Tab)
  6. Tietze, N.; Wulff, K.; Reger, J., Local stability analysis for sliding mode control with unbounded perturbations – Dynamic sliding mode design revisited. IEEE Conference on Decision and Control, Rio de Janeiro, Brazil, S. 6975–6982, 2025.doi:10.1109/CDC57313.2025.11312589(externer Link, öffnet in neuem Tab)
  7. Tietze, N.; Wulff, K.; Reger, J., Set invariance in model-following high-gain control – decoupling the region of attraction and precision. IEEE Conference on Decision and Control, Rio de Janeiro, Brazil, S. 7487–7494, 2025.doi:10.1109/CDC57313.2025.11312875(externer Link, öffnet in neuem Tab)
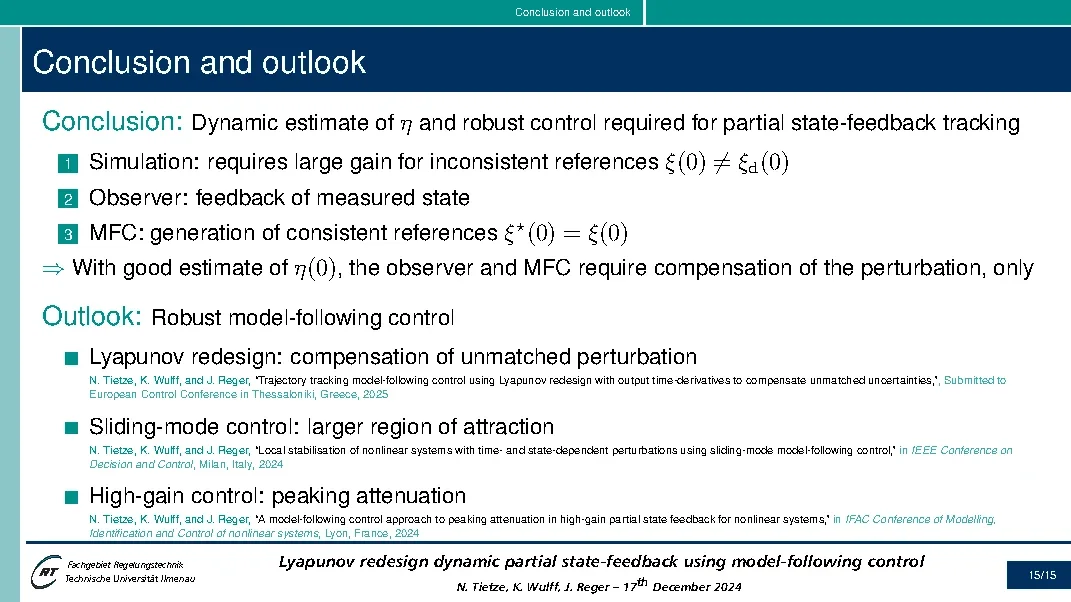
  8. Tietze, N.; Wulff, K.; Reger, J., Trajectory tracking model-following control using Lyapunov redesign with output time-derivatives to compensate unmatched uncertainties. European Control Conference, Thessaloniki, Greece, S. 2363–2369, 2025.doi:10.23919/ECC65951.2025.11186850(externer Link, öffnet in neuem Tab)
  9. Tietze, N.; Wulff, K.; Reger, J., A model-following control approach to peaking attenuation in high-gain partial state feedback for nonlinear systems. IFAC Conference of Modelling, Identification and Control of Nonlinear Systems, Lyon, France, S. 7–12, 2024.doi:10.1016/j.ifacol.2024.10.134(externer Link, öffnet in neuem Tab)
  10. Tietze, N.; Wulff, K.; Reger, J., Dynamic partial state-feedback revisited for output tracking using Lyapunov redesign and model-following control. IEEE Conference on Decision and Control, Milan, Italy, S. 2882–2889, 2024.doi:10.1109/CDC56724.2024.10886711(externer Link, öffnet in neuem Tab)
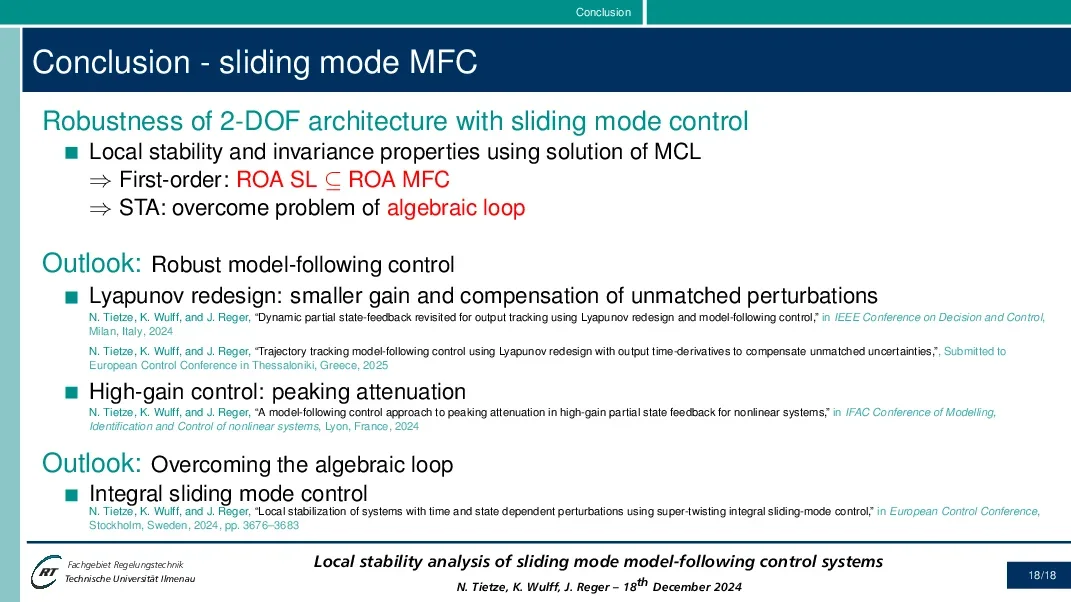
  11. Tietze, N.; Wulff, K.; Reger, J., Local stabilisation of nonlinear systems with time- and state-dependent perturbations using sliding-mode model-following control. IEEE Conference on Decision and Control, Milan, Italy, S. 6620–6627, 2024.doi:10.1109/CDC56724.2024.10886830(externer Link, öffnet in neuem Tab)
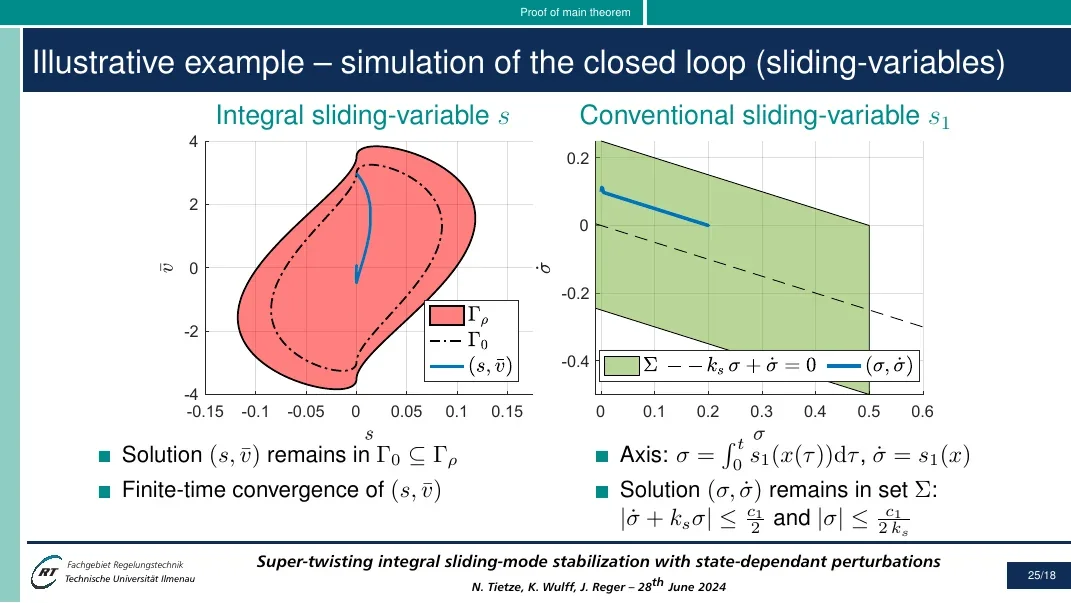
  12. Tietze, N.; Wulff, K.; Reger, J., Local stabilization of systems with time and state dependent perturbations using super-twisting integral sliding-mode control. European Control Conference, Stockholm, Sweden, S. 3669–3676, 2024.doi:10.23919/ECC64448.2024.10591209(externer Link, öffnet in neuem Tab)