Über mich
Mich begeistert es, komplexe technische Zusammenhänge zu verstehen – und aus diesem Wissen eigene Ideen und konkrete Lösungen zu entwickeln.
Mein Weg führte mich von der Ingenieurinformatik über die Technische Kybernetik und Systemtheorie bis zur Promotion in Regelungstechnik an der TU Ilmenau. Mit LOKANES habe ich außerdem gemeinsam ein Unternehmen gegründet, in dem ich mich mit E-Commerce und digitaler Entwicklung beschäftige.
Was mich dabei antreibt, ist die Neugier auf neue Themen, die Freude am eigenständigen Entwickeln und der Anspruch, Dinge nicht nur zu durchdenken, sondern auch sorgfältig umzusetzen.
Kompetenzen und Schwerpunkte
Ingenieurwissenschaften und analytisches Denken
Komplexe technische Fragestellungen systematisch zu durchdringen, Modelle zu hinterfragen und Lösungen nachvollziehbar herzuleiten – das prägt meine wissenschaftliche Arbeit. Dabei interessiert mich nicht nur das Ergebnis, sondern auch, wie belastbar der Weg dorthin ist.
Technologie und digitale Entwicklung
Bei LOKANES beschäftige ich mich mit der technischen Weiterentwicklung unseres E-Commerce-Unternehmens. Von der Klärung konkreter Anforderungen über die Entwicklung eigener Lösungen bis zu ihrer fortlaufenden Verbesserung kann ich hier technische Ideen unmittelbar in die Praxis bringen.
Eigeninitiative und Umsetzung
Mit LOKANES haben wir aus einer gemeinsamen Idee ein eigenes Unternehmen gemacht. Besonders schätze ich daran, dass Entscheidungen nicht auf dem Papier bleiben: Was wir entwickeln und gestalten, muss sich auch im Alltag bewähren.
Forschung verständlich vermitteln
Wissenschaftliche Erkenntnisse gewinnen für mich durch den Austausch mit anderen. Deshalb lege ich Wert darauf, auch anspruchsvolle Zusammenhänge so zu erklären, dass ihre grundlegenden Ideen nachvollziehbar werden und Raum für Fragen und neue Perspektiven entsteht.
Qualifikationen und Werdegang
Drei Stationen meines Wegs
Von der praktischen Erprobung über die fachliche Vertiefung bis zur eigenständigen Forschung.
- NeugierErste intensive Auseinandersetzung mit Regelungstechnik in der Anwendung.
- VertiefungWachsende Faszination für Modellfolgeregelung und systematische Analyse.
- ForschungLangfristige eigenständige Arbeit an wissenschaftlichen Fragestellungen.
- Bachelor of ScienceIngenieurinformatik
AbschlussarbeitErprobung von Reset-Reglern am Beispiel eines Servomotorversuchsstands
Hier wurde für mich besonders anschaulich, wie mathematische Modelle und reale technische Systeme zusammenkommen. - Master of ScienceTechnische Kybernetik und Systemtheorie
AbschlussarbeitUntersuchungen zu Sliding-Mode Ansätzen innerhalb der Modellfolgeregelungsarchitektur
Mit der Modellfolgeregelung konnte ich mich immer tiefer in die mathematische Beschreibung und gezielte Beeinflussung komplexer Systeme einarbeiten. - Promotion · Dr.-Ing.Regelungstechnik
DissertationModel-Following Control for Trajectory Tracking: Set Invariance in Two-Degree-of-Freedom Tracking Control
Dissertation ansehen (externer Link)Die Möglichkeit, wissenschaftlichen Fragestellungen über längere Zeit wirklich auf den Grund zu gehen und eigene Ansätze kritisch zu überprüfen, hat mich besonders gereizt.
Sie interessieren sich für meine Bachelor- oder Masterarbeit? Schreiben Sie mir gern. Soweit möglich, teile ich die Arbeiten auf Anfrage.Kontakt aufnehmen
Eine andere Seite meines Wegs
Unternehmerische Praxis
Mit LOKANES bringe ich eigene Ideen und technische Entwicklungen in einem gemeinsam gegründeten Unternehmen in die Praxis.
Unternehmerischer Weg
- GründerLOKANES
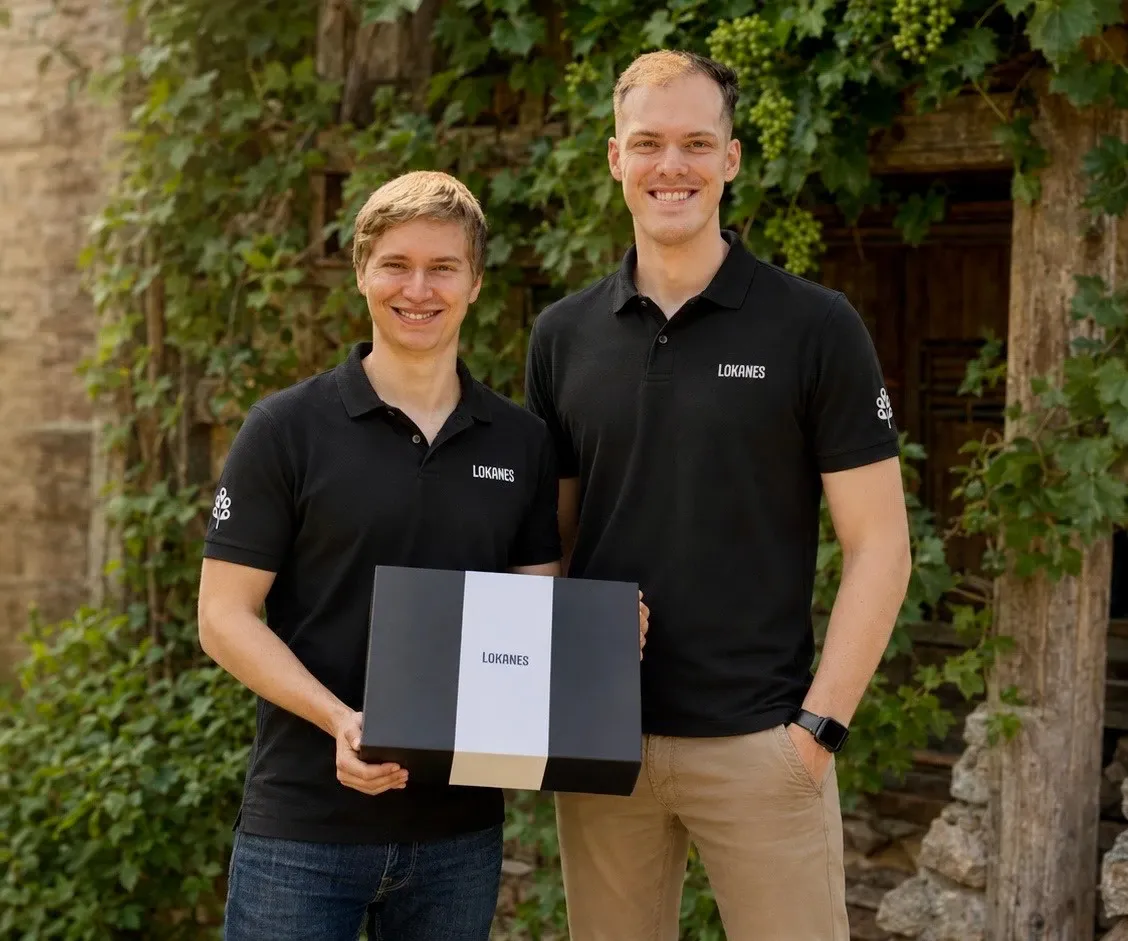
Mit einem langjährigen Freund habe ich LOKANES gegründet. Neben der gemeinsamen unternehmerischen Verantwortung liegt mein Schwerpunkt auf der technischen und digitalen Weiterentwicklung – von eigenen Shop-Funktionen bis zur Verbesserung unserer Prozesse.
Mehr über LOKANESAuf LOKANES bin ich besonders stolz, weil aus einer eigenen Idee ein echtes Unternehmen geworden ist — mit Verantwortung, Gestaltungsspielraum und vielen Lernkurven.
Forschung im Austausch
Forschung lebt für mich auch vom Austausch. Auf internationalen Konferenzen habe ich meine Arbeiten vorgestellt und mit anderen Forschenden diskutiert. Drei Stationen geben einen Einblick in diesen Teil meiner wissenschaftlichen Arbeit.
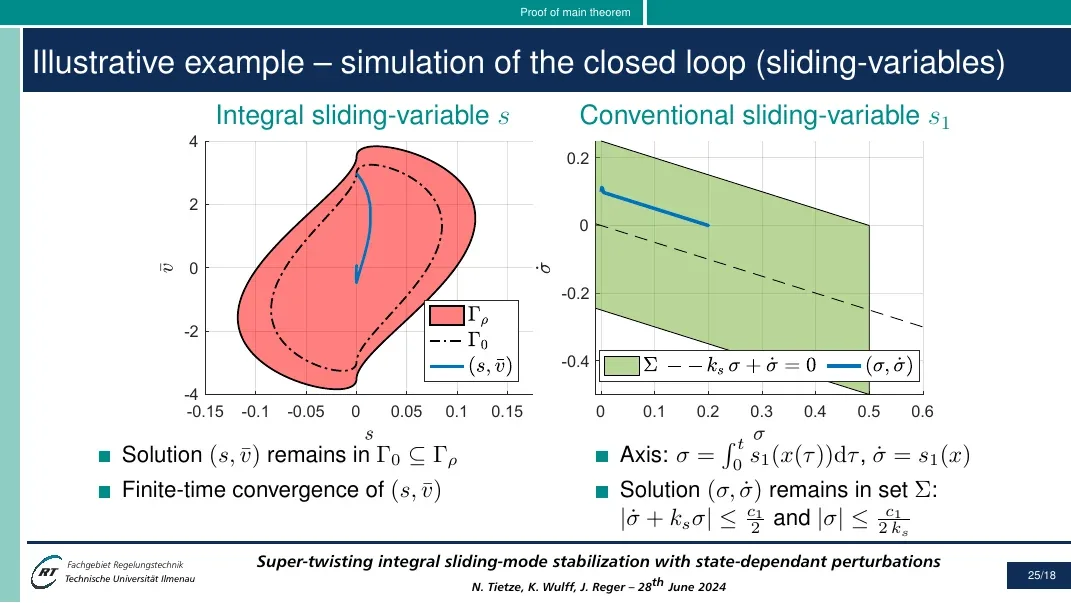
2024ECC
Stockholm, Schweden
European Control Conference
Local stabilization of systems with time and state dependent perturbations using super-twisting integral sliding-mode control
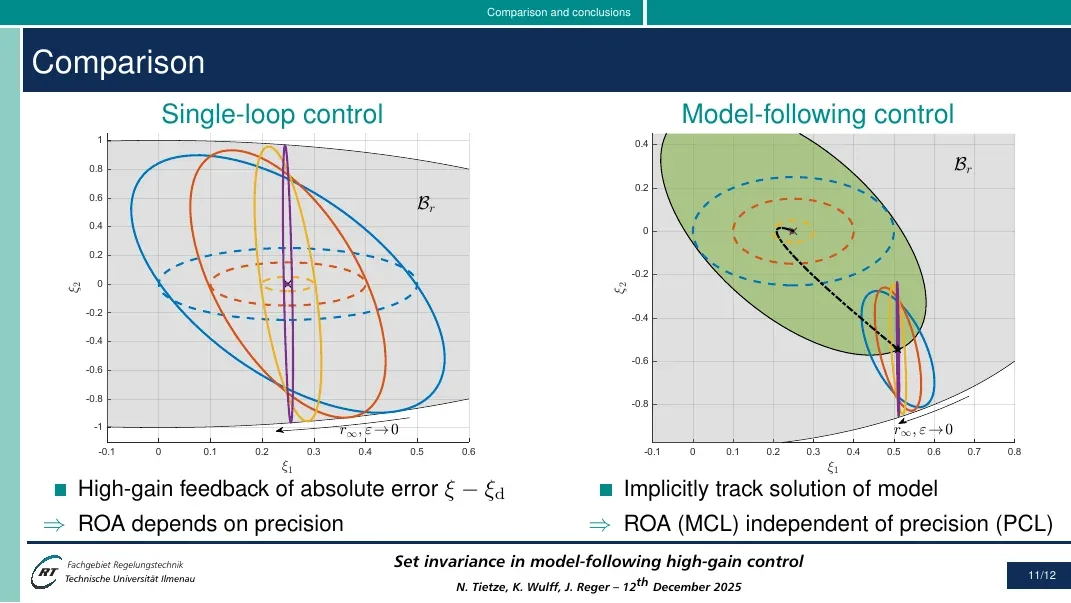
2025CDC
Rio de Janeiro, Brasilien
IEEE Conference on Decision and Control
Set invariance in model-following high-gain control – decoupling the region of attraction and precision
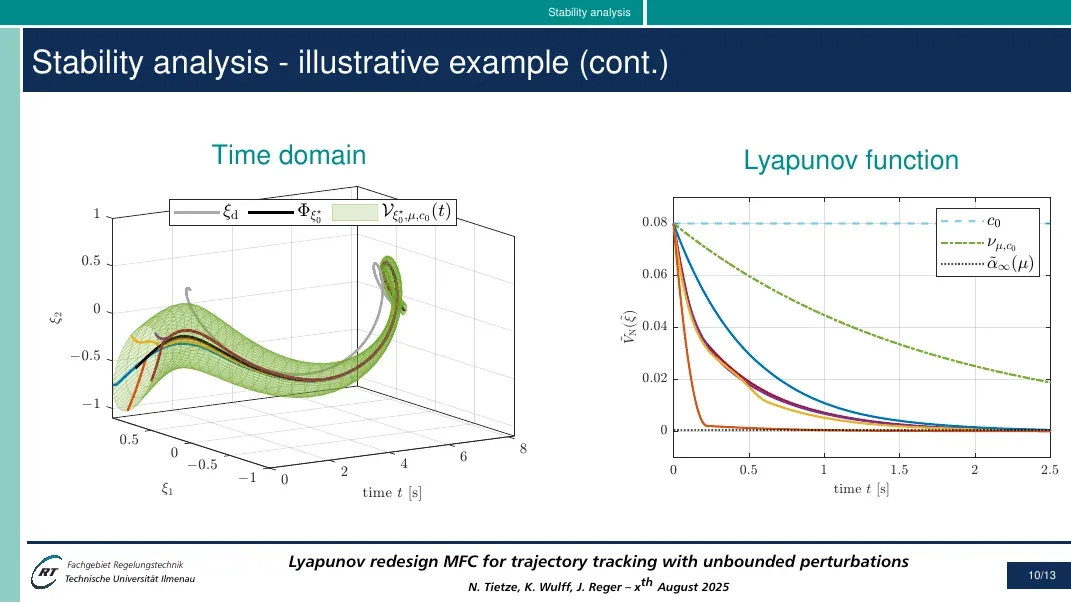
2026IFAC
Busan, Südkorea
IFAC World Congress
Tube-based stability analysis of Lyapunov redesign model-following control for trajectory tracking with unbounded perturbations
Kontakt
Ich freue mich über den Austausch.
Ob Fragen zu meiner Forschung, Interesse an LOKANES oder Ideen für neue Vorhaben – ich freue mich, von Ihnen zu hören.
- kontakt@niclastietze.deE-Mail schreiben